Komponenten
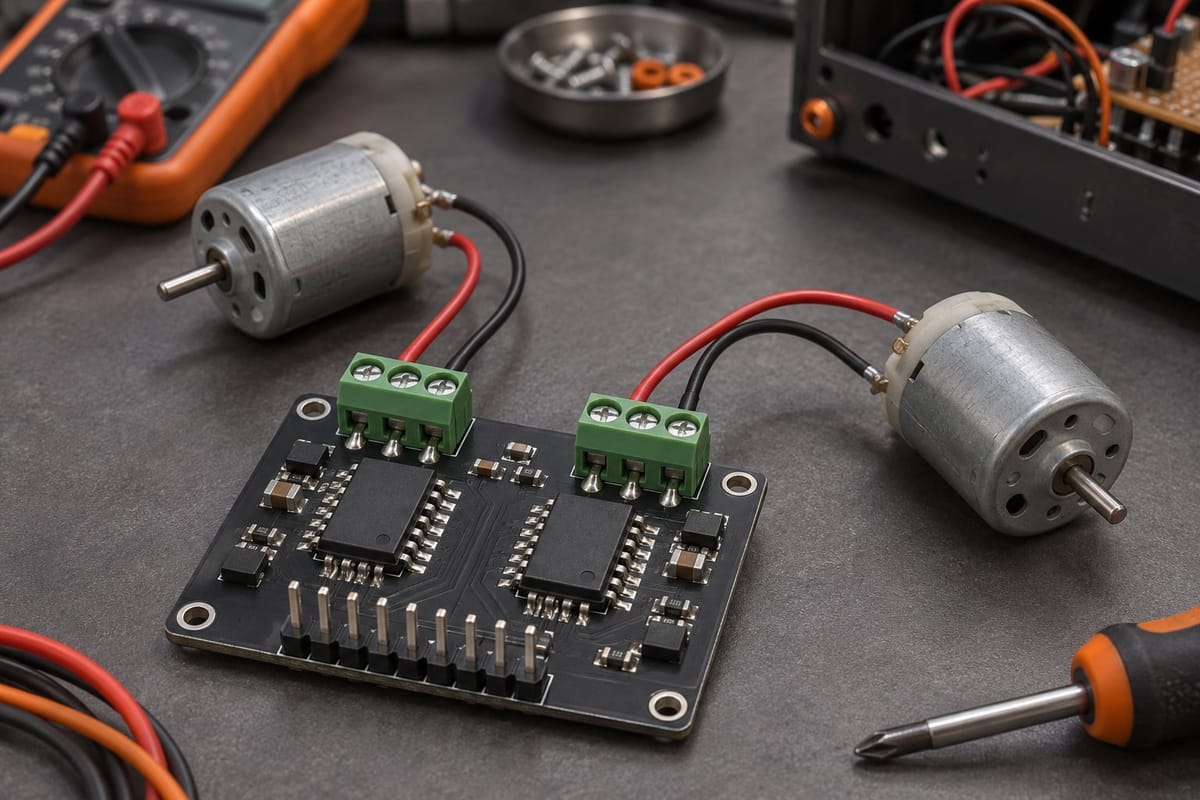
Dual H-Bridge Motortreiber – Zwei Motoren, volle Kontrolle
Steuere zwei DC-Motoren unabhängig voneinander mit präziser PWM-Geschwindigkeitskontrolle. Der Dual H-Bridge Motortreiber liefert bis zu 2A pro Kanal und ist direkt mit Raspberry Pi GPIO und Arduino kompatibel. Ideal für mobile Roboter, Fahrzeuge und alle Projekte, bei denen Richtung und Geschwindigkeit flexibel gesteuert werden müssen.
Warum dieser Motortreiber?
So bringst du Motoren zum Laufen
Technische Daten
- Typ
- Dual H-Bridge Motortreiber
- Anzahl Kanäle
- 2 (unabhängig steuerbar)
- Max. Strom pro Kanal
- 2A kontinuierlich
- Steuerung
- PWM-Geschwindigkeitsregelung + Richtungs-Pins
- Logik-Spannung
- 3,3V oder 5V (kompatibel mit Pi & Arduino)
- Motor-Versorgung
- Typisch 5–12V (je nach angeschlossenem Motor)
- Schutzfunktionen
- Überlastschutz, thermische Abschaltung
- Anschlüsse
- Schraubklemmen für Motoren, Pin-Header für Logik
Typische Einsatzbereiche
Differenzielle Lenkung für Fahrzeuge
Verwende die zwei Kanäle, um die linken und rechten Räder eines Roboterfahrzeugs unabhängig zu steuern. Vorwärts, rückwärts, Kurven und Drehungen auf der Stelle – alles durch unterschiedliche Geschwindigkeiten der beiden Motoren.
- Linienfolger mit präziser Kurskorrektur
- Hindernisumfahrung in autonomen Fahrzeugen
- Ferngesteuerte Roboter mit feinfühliger Lenkung
Bewegung von Gelenken und Greifern
Steuere zwei Achsen eines einfachen Roboterarms oder kombiniere einen Motor für Gelenkbewegung und einen zweiten für einen Greifmechanismus. PWM-Kontrolle ermöglicht sanfte, proportionale Bewegungen.
Transport und Dosierung
Automatisiere Förderbänder, Drehtische oder Dosiervorrichtungen. Zwei unabhängige Motoren erlauben den gleichzeitigen Betrieb mehrerer Mechanismen – etwa ein Förderband und eine Sortierweiche.
Häufige Fragen
Kann ich Schrittmotoren mit diesem Treiber steuern?
Nein, dieser Treiber ist für gebürstete DC-Motoren ausgelegt. Schrittmotoren benötigen spezielle Schrittmotortreiber mit Step/Direction-Logik.
Wie verkable ich den Treiber mit einem Raspberry Pi?
Verbinde die Enable-Pins (für PWM-Geschwindigkeit) und die Input-Pins (für Richtung) mit GPIO-Pins des Pi. Die Logik-Versorgung (3,3V oder 5V) kommt vom Pi, die Motor-Versorgung von einer separaten Batterie oder Netzteil.
Brauche ich ein Kühlkörper bei maximaler Last?
Bei kontinuierlicher Belastung nahe 2A pro Kanal empfiehlt sich ein kleiner Kühlkörper auf dem H-Bridge-Chip, um die thermische Abschaltung zu vermeiden und die Lebensdauer zu verlängern.
Kann ich die Geschwindigkeit ohne PWM einstellen?
Ohne PWM läuft der Motor mit voller Geschwindigkeit (Enable-Pin auf HIGH). Für variable Geschwindigkeit ist PWM auf dem Enable-Pin erforderlich – jede Standard-GPIO-Library unterstützt das.
Was passiert, wenn ich die Motorkabel falsch anschließe?
Die Motoren drehen in die entgegengesetzte Richtung. Das ist unproblematisch – tausche einfach die beiden Drähte eines Motors, oder drehe die Richtungs-Logik im Code um.
Passende Produkte
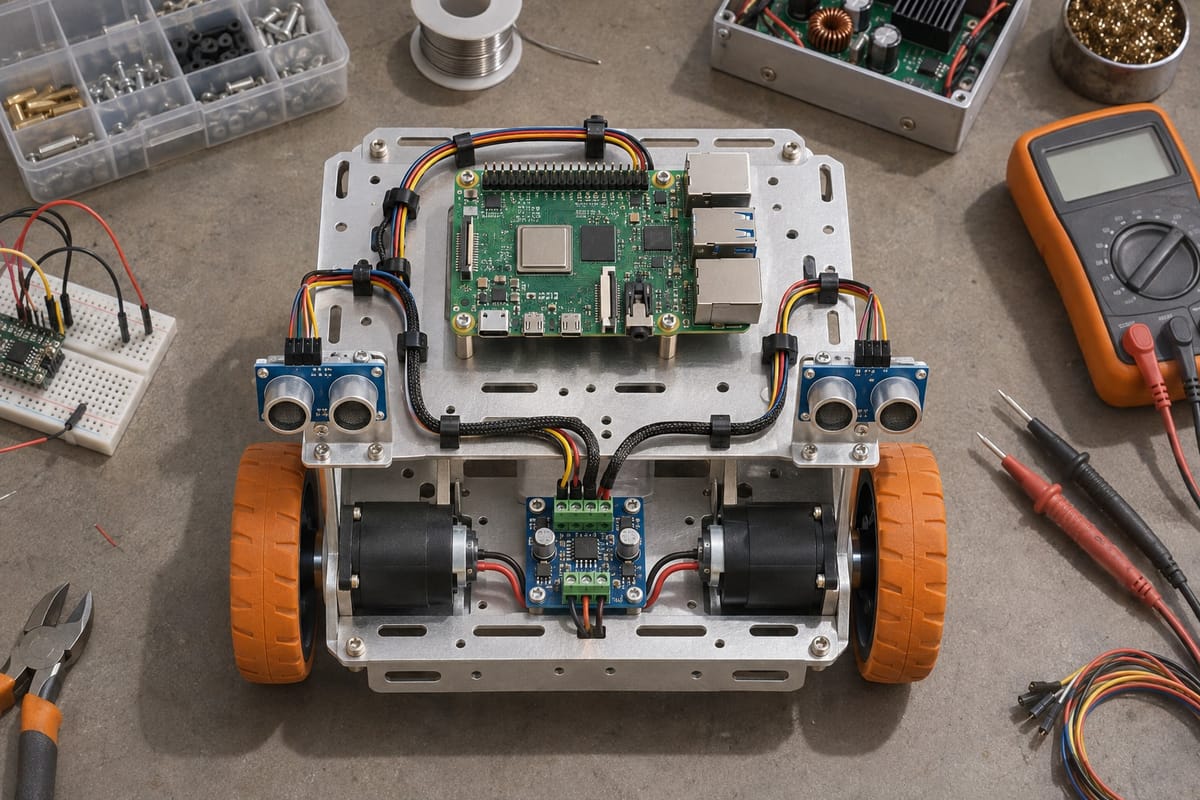
Raspberry Pi Roboter Starter-Kit
Komplettes Set mit Raspberry Pi 4, Motortreiber, Sensoren und Fahrgestell. Ideal für Einsteiger, die ihren ersten autonomen Roboter bauen möchten – alles in einem Kit.
Weiterlesen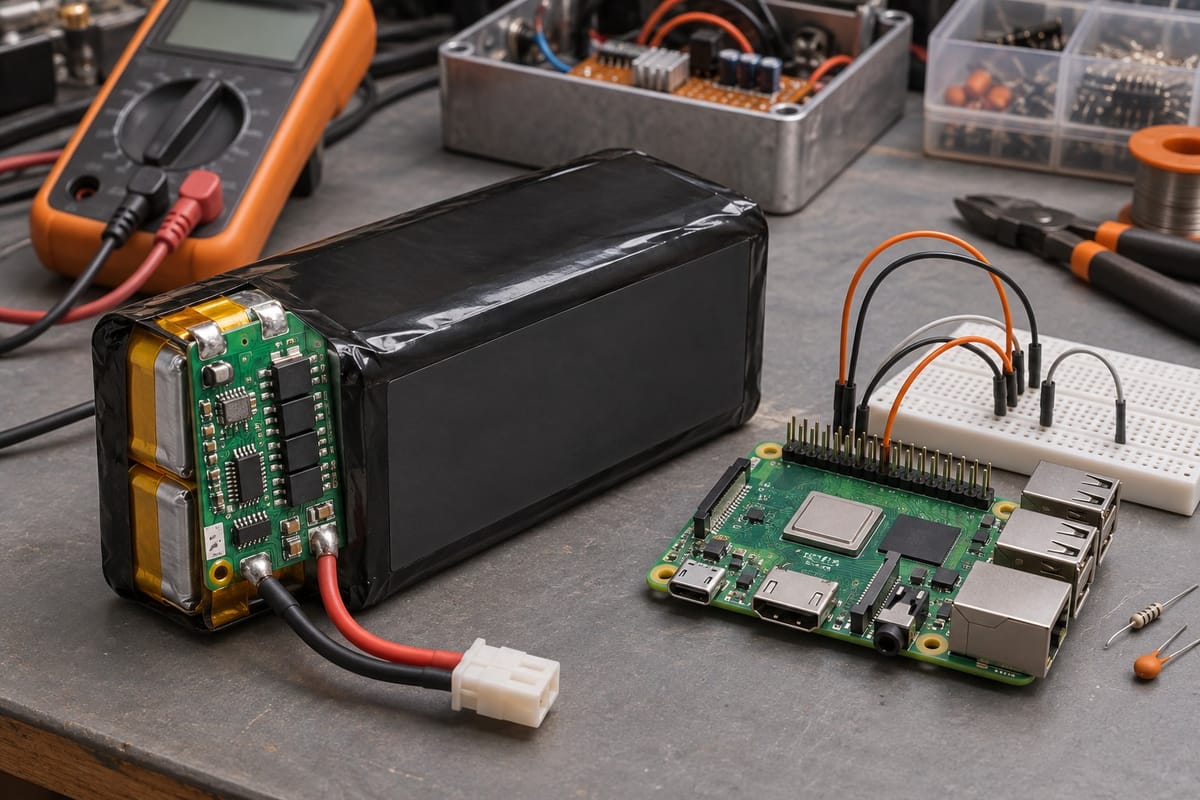
3000mAh Li-Ionen Akku
Wiederaufladbarer 7,4V Li-Ionen Akku mit 3000mAh und Schutzschaltung. Perfekt für Raspberry Pi Roboter, mobile Projekte und alle Anwendungen, die zuverlässige, portable Energie brauchen.
Weiterlesen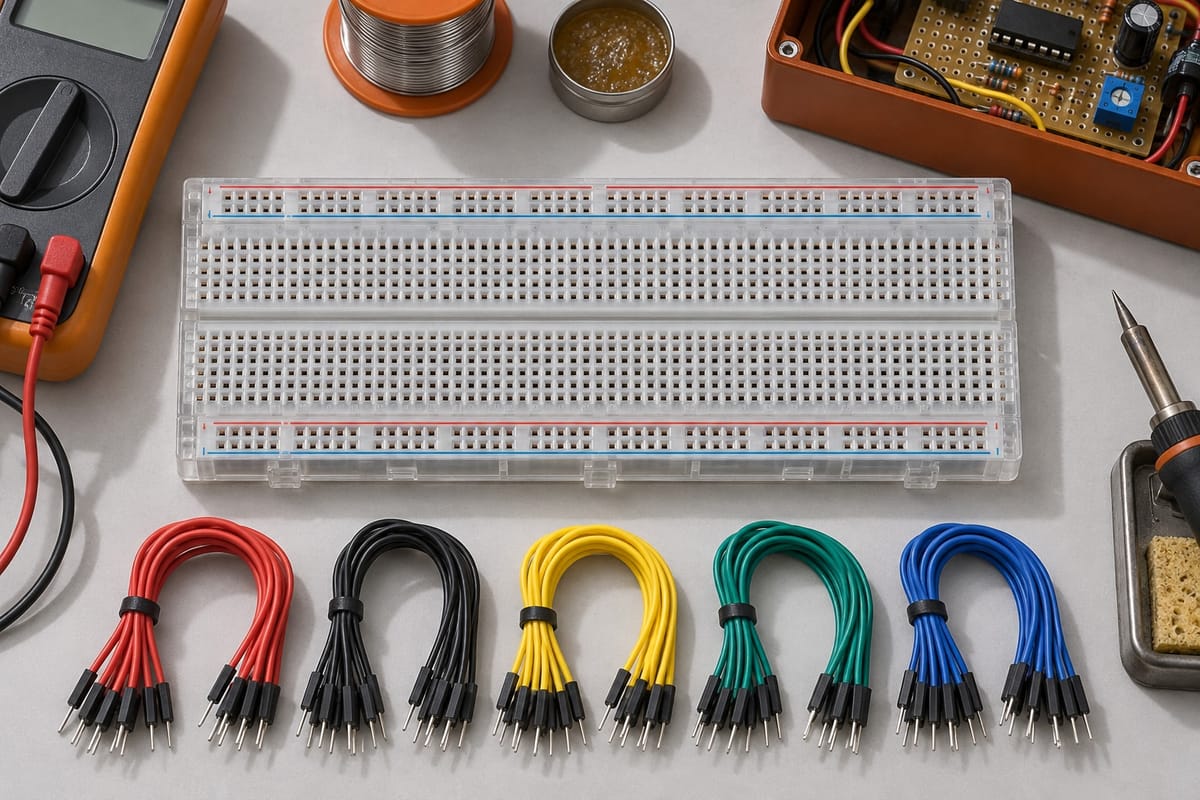
Steckbrett & Überbrückungskabel Set
Lötfreies Prototyping-Set mit 830-Punkte-Steckbrett und 65 mehrfarbigen Überbrückungskabeln in verschiedenen Längen. Ideal zum Testen von Schaltungen, bevor du lötest – kompatibel mit allen gängigen Boards.
Weiterlesen