Sensoren · Robotik für Einsteiger · Ultraschallsensor · Infrarotsensor
Sensoren für Anfänger-Roboter: Ultraschall, Infrarot und Lichtsensoren im Praxisvergleich
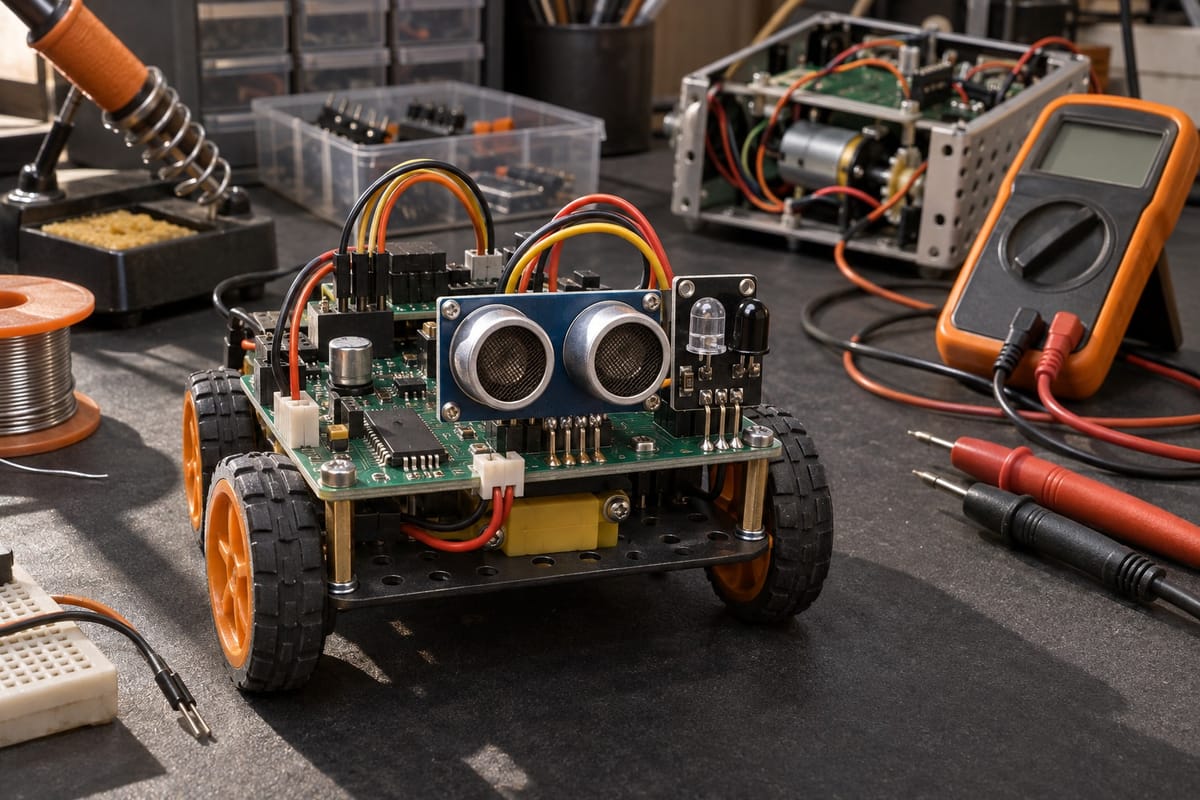
Der erste eigene Roboter soll Hindernissen ausweichen, einer Linie folgen oder auf Licht reagieren – doch welche Sensoren braucht man dafür wirklich? Die Auswahl im Shop ist groß, und nicht jeder Sensor eignet sich für jede Aufgabe. Dieser Ratgeber zeigt, wie Ultraschall-, Infrarot- und Lichtsensoren funktionieren, wo ihre Stärken liegen und welche Kombination für typische Einsteigerprojekte sinnvoll ist.
Ultraschallsensoren: Zuverlässige Abstandsmessung für Hinderniserkennung
Ultraschallsensoren wie der weit verbreitete HC-SR04 messen Entfernungen zwischen etwa 2 cm und 4 m mit einer Genauigkeit von rund 3 mm. Sie senden unhörbare Schallwellen aus und berechnen aus der Laufzeit des Echos die Distanz zum nächsten Objekt. Das Funktionsprinzip ähnelt dem von Fledermäusen oder Parksensoren im Auto.
Wann Ultraschall die richtige Wahl ist
Ultraschallsensoren arbeiten unabhängig von Farbe, Helligkeit oder Oberflächenbeschaffenheit des Ziels. Ein schwarzes Hindernis wird genauso zuverlässig erkannt wie ein weißes oder spiegelndes. Das macht sie zur ersten Wahl für Hinderniserkennung bei fahrenden Robotern, die sich in Wohnungen oder auf Parcours bewegen sollen.
Typische Einsatzgebiete:
- Autonome Fahrzeuge, die Wände und Möbel erkennen müssen
- Roboter mit Ausweichverhalten in unbekanntem Gelände
- Abstandsregelung bei Folge-Robotern
- Füllstandsmessung in Behältern
Grenzen des Ultraschalls
Weiche Oberflächen wie Vorhänge oder Schaumstoff absorbieren Schallwellen und werden schlecht oder gar nicht erkannt. Schräge Flächen lenken das Echo vom Sensor weg – ein um 45° geneigtes Hindernis kann unsichtbar bleiben. Der Öffnungswinkel von etwa 15° bedeutet zudem, dass schmale Objekte wie Stuhlbeine leicht übersehen werden, wenn sie zwischen zwei Messungen hindurchrutschen.
Mehrere Ultraschallsensoren können sich gegenseitig stören, wenn sie gleichzeitig arbeiten. Für Projekte mit mehreren Sensoren ist eine zeitversetzte Abfrage nötig. Die Messrate liegt bei etwa 40–50 Hz, was für langsame bis mittelschnelle Roboter ausreicht.
Infrarotsensoren: Präzise Nahbereichserkennung und Linienverfolgung
Infrarotsensoren arbeiten mit unsichtbarem Licht und decken zwei Hauptanwendungen ab: Abstandsmessung (Sharp GP2Y0A21YK und ähnliche) und Linienverfolgung (digitale Module mit Schwellwert-Komparator). Beide Typen nutzen eine Infrarot-LED und einen Empfänger, unterscheiden sich aber erheblich in Funktion und Einsatzgebiet.
Analoge IR-Abstandssensoren
Sharp-Sensoren der GP2Y-Serie messen Entfernungen zwischen 10 und 80 cm (je nach Modell) über die Triangulation des reflektierten Lichts. Sie liefern eine analoge Spannung, die von Mikrocontrollern über einen ADC-Eingang ausgelesen wird. Im Vergleich zu Ultraschall reagieren sie schneller (mehrere hundert Hz Messrate) und sind unempfindlich gegen Schall oder Luftbewegungen.
Die Messung hängt allerdings stark von der Oberflächenbeschaffenheit ab: Schwarze Materialien reflektieren weniger IR-Licht und erscheinen weiter entfernt, glänzende Flächen können Fehlmessungen durch Spiegelungen verursachen. Für präzise Messungen ist oft eine Kalibrierung auf das konkrete Material nötig.
Digitale IR-Module für Linienverfolgung
Line-Follower-Module kombinieren einen IR-Sender und -Empfänger mit einem Komparator, der einen digitalen HIGH- oder LOW-Pegel ausgibt: schwarz erkannt oder weiß erkannt. Die Erkennungsschwelle wird per Potentiometer eingestellt. Typische Arbeitsabstände liegen bei 2–10 mm über dem Boden.
Für zuverlässige Linienverfolgung werden meist drei bis fünf dieser Module nebeneinander montiert. Erkennt der linke Sensor die schwarze Linie, steuert der Roboter nach links; der rechte Sensor löst eine Rechtskurve aus. Der mittlere Sensor zeigt an, ob die Linie zentriert ist. Diese einfache Logik lässt sich ohne komplexe Mathematik programmieren und ist ideal für erste Erfolgserlebnisse.
Lichtsensoren: Helligkeitserkennung und Lichtverfolgung
Lichtsensoren messen die Intensität des sichtbaren Lichts. Einfache Fotowiderstand-Module (LDR) ändern ihren Widerstand je nach Helligkeit und werden über einen Spannungsteiler ausgelesen. Modernere digitale Lichtsensoren wie der BH1750 liefern direkt einen Lux-Wert über I²C.
Praktische Anwendungen
Lichtsensoren eignen sich für Roboter, die einer Lichtquelle folgen (Phototropismus) oder bei Dunkelheit reagieren sollen. Zwei seitlich montierte LDRs ermöglichen es einem Roboter, sich zur helleren Seite zu drehen und so einer Taschenlampe oder dem Tageslicht zu folgen.
Weitere Einsatzmöglichkeiten:
- Automatische Beleuchtung bei Dunkelheit
- Erkennung von Tag-Nacht-Zyklen für zeitgesteuerte Aktionen
- Detektion von Schatten als Hinweis auf Hindernisse
- Überwachung von LED-Anzeigen anderer Geräte
LDRs sind träge und brauchen einige Millisekunden für eine stabile Messung. Für schnelle Lichtänderungen sind Fotodioden oder Fototransistoren besser geeignet, die jedoch zusätzliche Beschaltung erfordern.
Sensorauswahl für typische Anfängerprojekte
Die Wahl der Sensoren hängt vom geplanten Verhalten des Roboters ab. Hier sind bewährte Kombinationen für häufige Einsteigerprojekte:
| Projekt | Empfohlene Sensoren | Warum diese Wahl |
|---|---|---|
| Hindernisausweichung | 1× Ultraschall (vorne) oder 2× IR-Abstand (vorne links/rechts) | Ultraschall: robust, farbenunabhängig. IR: schneller, günstiger bei mehreren Sensoren |
| Linienverfolgung | 3–5× digitale IR-Line-Module | Einfache digitale Logik, kein ADC nötig, sehr zuverlässig auf Kontraststrecken |
| Kombiroboter (Linie + Hindernis) | 3× IR-Line + 1× Ultraschall | Linie mit IR nah am Boden, Hindernis mit Ultraschall weiter oben |
| Lichtverfolgung | 2× LDR-Module (links/rechts) | Richtungsentscheidung durch Helligkeitsvergleich, sehr günstig |
| Raum-Mapping | 1× Ultraschall auf Servo-Drehturm | Servo schwenkt Sensor horizontal für 180°-Scan |
Praktische Montagetipps
Die Position der Sensoren entscheidet über die Zuverlässigkeit. Ultraschallsensoren sollten horizontal ausgerichtet und frei von Hindernissen sein – auch die eigenen Bauteile des Roboters können Störechos verursachen. Ein Abstand von mindestens 1 cm zu Chassis-Teilen vermeidet Kurzschlussechos.
IR-Linienmodule müssen sehr nah am Boden montiert werden (5–8 mm), aber nicht so tief, dass sie bei Bodenunebenheiten aufsetzen. Eine starre Montage an einer durchgehenden Leiste verhindert, dass einzelne Sensoren unterschiedliche Höhen haben und dadurch inkonsistent auslösen.
Lichtsensoren profitieren von Abschirmungen aus schwarzem Schrumpfschlauch oder kleinen Röhrchen, die seitliches Streulicht blockieren und die Richtungsauflösung verbessern.
Anschluss und erste Schritte mit Raspberry Pi und Arduino
Die meisten Einsteigersensoren arbeiten mit 5 V (Arduino-kompatibel) oder 3,3 V (Raspberry Pi). Viele Module bieten beide Spannungen über separate Pins an. Beachten Sie bei Raspberry Pi, dass die GPIO-Pins nur 3,3 V vertragen – ein 5-V-Signal kann den Pin zerstören. Für Ultraschall- und IR-Abstandssensoren existieren fertige Bibliotheken, die die Ansteuerung vereinfachen.
Ultraschall (HC-SR04): Trigger-Pin sendet einen 10-µs-Impuls, Echo-Pin gibt die Laufzeit als HIGH-Pegel zurück. Die Distanz in Zentimetern berechnet sich aus der Echo-Dauer in Mikrosekunden geteilt durch 58. Arduino-Bibliotheken wie NewPing übernehmen diese Rechnung automatisch.
IR-Linie-Module: Liefern direkt digitale Signale (HIGH/LOW), die ohne Umrechnung eingelesen werden. Drei Sensoren benötigen drei GPIO-Pins. Die Schwelle wird mechanisch per Schraube am Potentiometer eingestellt, bis die LED am Modul bei schwarzem Untergrund leuchtet.
LDR-Modul: Ein analoger Ausgang liefert eine Spannung proportional zur Helligkeit. Arduino liest diesen direkt über einen analogen Pin (A0–A5), Raspberry Pi benötigt einen zusätzlichen ADC-Chip wie den MCP3008, da der Pi keine analogen Eingänge besitzt. Details zur Stromversorgung für Raspberry Pi Roboter finden Sie in unserem separaten Ratgeber.
Häufige Anfängerfehler und wie man sie vermeidet
Problem: Ultraschallsensor liefert zufällige Werte. Häufigste Ursache ist eine instabile Stromversorgung. Ultraschallsensoren ziehen beim Senden kurze Stromspitzen. Ein 100-µF-Elko parallel zur Versorgung stabilisiert die Spannung. Prüfen Sie auch, ob Trigger und Echo vertauscht sind.
Problem: Liniensensor verliert die Linie in Kurven. Die Sensoren sind zu weit auseinander oder die Fahrt zu schnell. Reduzieren Sie die Geschwindigkeit in Kurven oder vergrößern Sie die Linienbreite auf 2–3 cm. Fünf Sensoren statt drei erhöhen die Kurvensicherheit deutlich.
Problem: IR-Abstandssensor gibt bei schwarzen Objekten falsche Werte. Das ist physikalisch bedingt – schwarze Flächen reflektieren weniger IR-Licht. Nutzen Sie für schwarze Hindernisse Ultraschall oder kalibrieren Sie die Software auf die dunkleren Messwerte.
Problem: Lichtsensor reagiert träge oder gar nicht. LDRs benötigen Zeit zur Anpassung. Lesen Sie den Wert mehrfach mit kurzer Pause (50–100 ms) und mitteln Sie. Bei sehr schwachem Licht kann der Widerstand so hoch werden, dass der Spannungsteiler an seine Grenzen kommt – ein kleinerer Pull-down-Widerstand (z. B. 1 kΩ statt 10 kΩ) verschiebt den Arbeitsbereich.
Welche Sensorkombination für den Einstieg?
Für das erste Roboterprojekt empfiehlt sich eine bewusst einfache Auswahl: Ein Ultraschallsensor für grundlegende Hinderniserkennung oder drei digitale IR-Linienmodule für einen klassischen Line-Follower. Beide Varianten sind mit wenigen Zeilen Code in Betrieb zu nehmen und liefern schnell sichtbare Erfolge.
Wer sich für Raspberry Pi oder Arduino entschieden hat, findet im Shop fertige Sensor-Sets, die aufeinander abgestimmt sind. Nach den ersten Gehversuchen lassen sich Sensoren jederzeit kombinieren oder erweitern – ein Roboter mit Linienund Hinderniserkennung ist ein typisches Folgeprojekt, das die erworbenen Kenntnisse sinnvoll erweitert.
Die wichtigste Regel: Beginnen Sie mit einem Sensor, verstehen Sie dessen Verhalten vollständig und fügen Sie dann schrittweise weitere hinzu. Ein Roboter mit drei gut kalibrierten Sensoren ist zuverlässiger und lehrreicher als einer mit zehn schlecht verstandenen.